قیمت محصولات به روز نمی باشد. جهت اطلاع از قیمت ها به شماره 09129303043 پیام ارسال نمایید. (ایتا، واتس آپ، روبیکا)


توضیحات
توضیحات
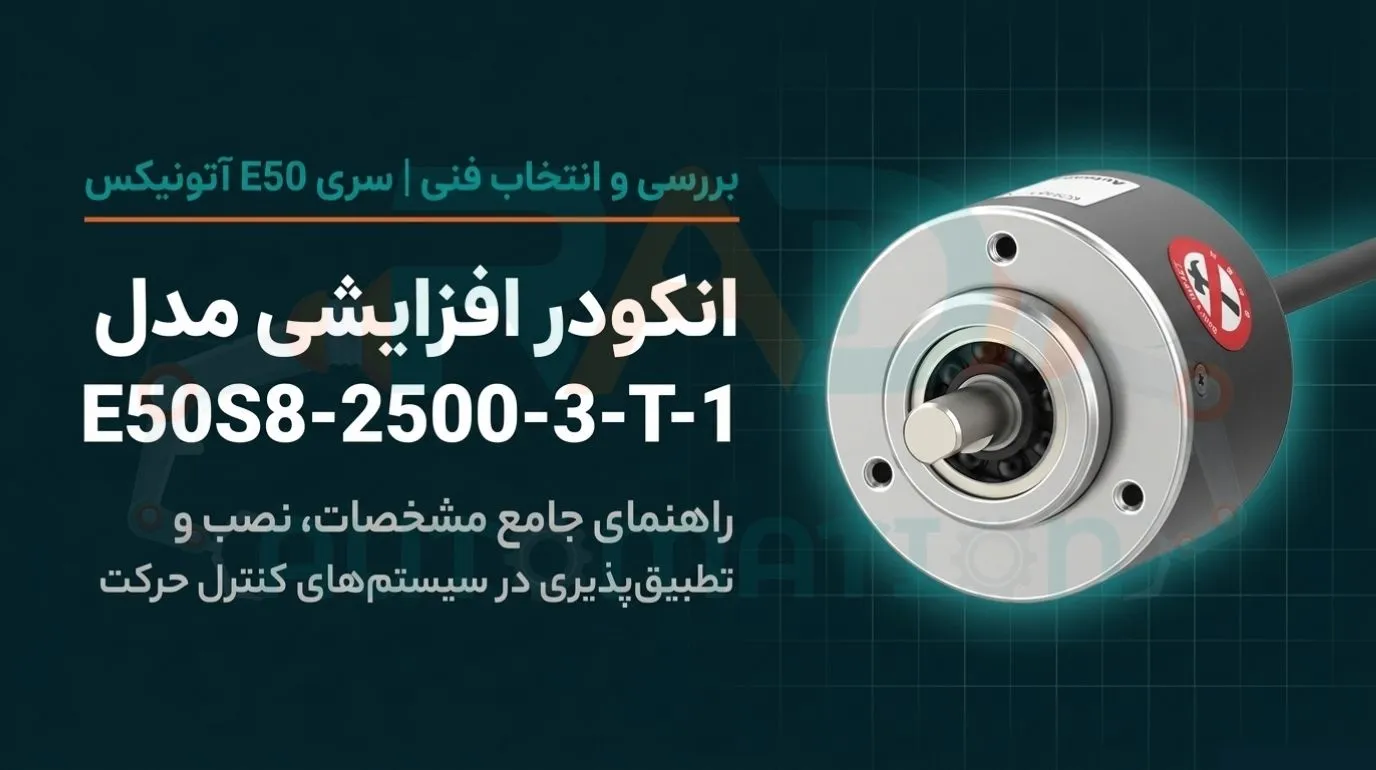
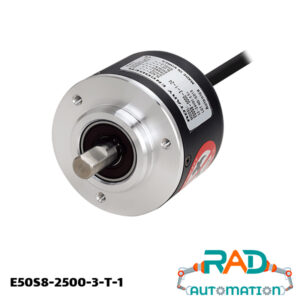
انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1؛ بررسی مشخصات و انتخاب فنی
انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1 یک انکودر چرخشی شفتدار از سری E50 آتونیکس است که برای دریافت بازخورد حرکت دورانی در سیستمهای اتوماسیون صنعتی استفاده میشود. این مدل با رزولوشن 2500 پالس در هر دور و ساختار مناسب برای دریافت اطلاعات سرعت، جهت و موقعیت نسبی محور، در کاربردهایی مورد توجه قرار میگیرد که سیستم کنترل به بازخورد پالسی دقیق نیاز دارد.
در انتخاب انکودر 2500 پالس آتونیکس، تعداد پالس بهتنهایی معیار کافی نیست. سرعت واقعی محور، توانایی ورودی PLC یا کنترلر در دریافت فرکانس پالس، نوع خروجی موردنیاز، شرایط نصب مکانیکی و محیط کاری باید بهصورت همزمان بررسی شوند. بنابراین، انتخاب مدل E50S8-2500-3-T-1 باید بر اساس عملکرد واقعی سیستم انجام شود؛ نه صرفاً بر اساس تعداد پالس یا شباهت ظاهری با انکودر قبلی.
معرفی انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1
مشخصات فنی انکودر E50S8-2500-3-T-1
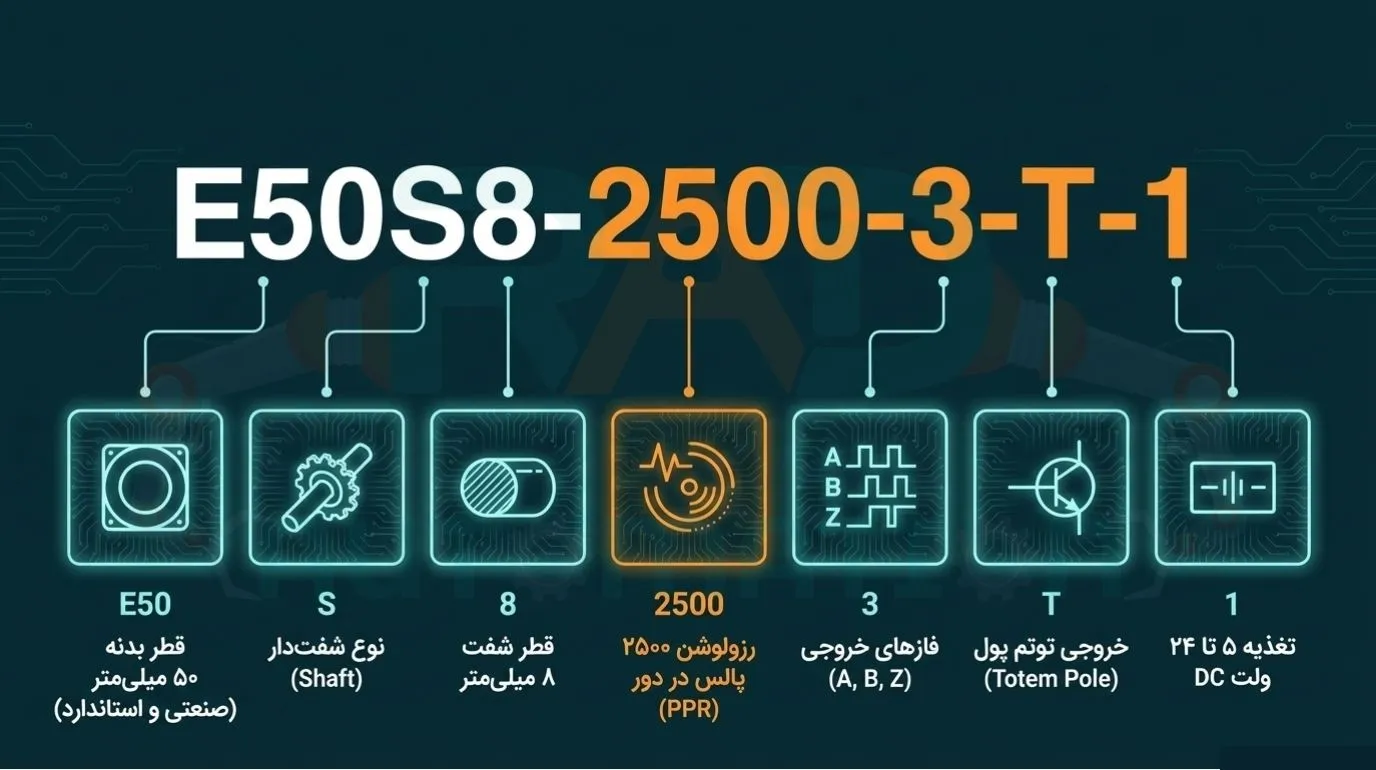
کد فنی این مدل، مشخصات اصلی آن را مشخص میکند:
- : E50 سری انکودر چرخشی با قطر خارجی 50 میلیمتر
- :Sنوع شفتدار
- : 8 قطر شفت 8 میلیمتر
- :2500 رزولوشن 2500 پالس در هر دور (PPR)
- :3 سه سیگنال خروجی A، B و Z
- :T خروجی توتم پول (Totem Pole)
- :1 ولتاژ تغذیه 5 تا 24 ولت DC با تلرانس ±5 درصد
- بدون پسوند اتصال: نوع کابل خروجی محوری
رمزگشایی کد انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1
مشخصات اصلی این مدل عبارتاند از:
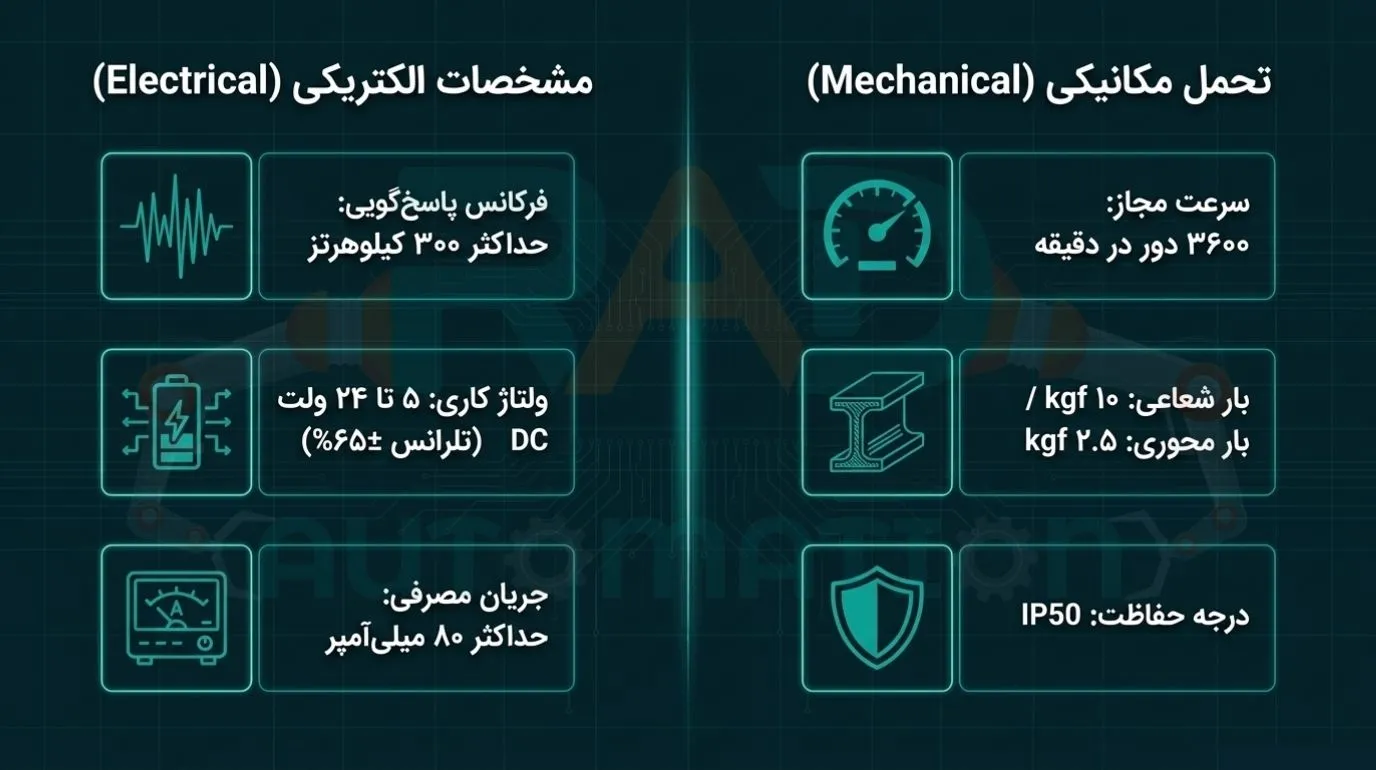
مشخصه | مقدار |
| نوع انکودر | افزایشی (Incremental) |
نوع مکانیکی | شفتدار |
| قطر بدنه | 50 میلیمتر |
قطر شفت | 8 میلیمتر |
| رزولوشن | 2500 پالس در هر دور |
سیگنال خروجی | A، B و Z |
| نوع خروجی | توتم پول (Totem Pole) |
ولتاژ تغذیه | 5 تا 24 ولت DC ±5% |
| حداکثر فرکانس پاسخ | 300 کیلوهرتز |
حداکثر سرعت مجاز | 3600 دور در دقیقه |
| زمان پاسخ | حداکثر 1 میکروثانیه |
جریان مصرفی بدون بار | حداکثر 80 میلیآمپر |
| درجه حفاظت | IP50 برای نوع کابل محوری |
دمای کاری | 10- تا 70+ درجه سانتیگراد |
| رطوبت محیط | 35 تا 85 درصد RH بدون میعان |
بار مجاز شعاعی شفت | حداکثر 10 کیلوگرمنیرو |
| بار مجاز محوری شفت | حداکثر 2.5 کیلوگرمنیرو |
مشخصات سری E50 نشان میدهد مدلهای مختلف این خانواده میتوانند از نظر رزولوشن، نوع خروجی، ولتاژ تغذیه و ساختار اتصال با یکدیگر تفاوت داشته باشند. به همین دلیل، هنگام جایگزینی یک انکودر، بررسی کامل کد مدل اهمیت بیشتری از مقایسه صرف ظاهر یا ابعاد محصول دارد.
ویژگی های انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1
💡 دیدگاه مهندسی اتوماسیون راد
تحلیل: مشخصات فنی یک انکودر زمانی ارزش واقعی پیدا میکنند که در کنار مشخصات محور و تجهیزات کنترل بررسی شوند.
توصیه: در انتخاب مدل، کد کامل انکودر قبلی و مشخصات ورودی تجهیز دریافتکننده بررسی شود.
اشتباه رایج: جایگزینکردن انکودر فقط بر اساس یکسان بودن قطر شفت یا تعداد پالس.
نتیجه: رزولوشن، نوع خروجی، تغذیه و ساختار مکانیکی باید به عنوان یک مجموعه بررسی شوند.
رزولوشن 2500 پالس و تأثیر آن بر عملکرد سیستم
رزولوشن انکودر مستقیماً بر تعداد تغییرات قابل تشخیص در هر دور محور اثر دارد. با افزایش تعداد پالس، سیستم کنترل میتواند تغییرات کوچکتری از حرکت دورانی را دریافت کند؛ اما همزمان فرکانس سیگنال نیز افزایش پیدا میکند.
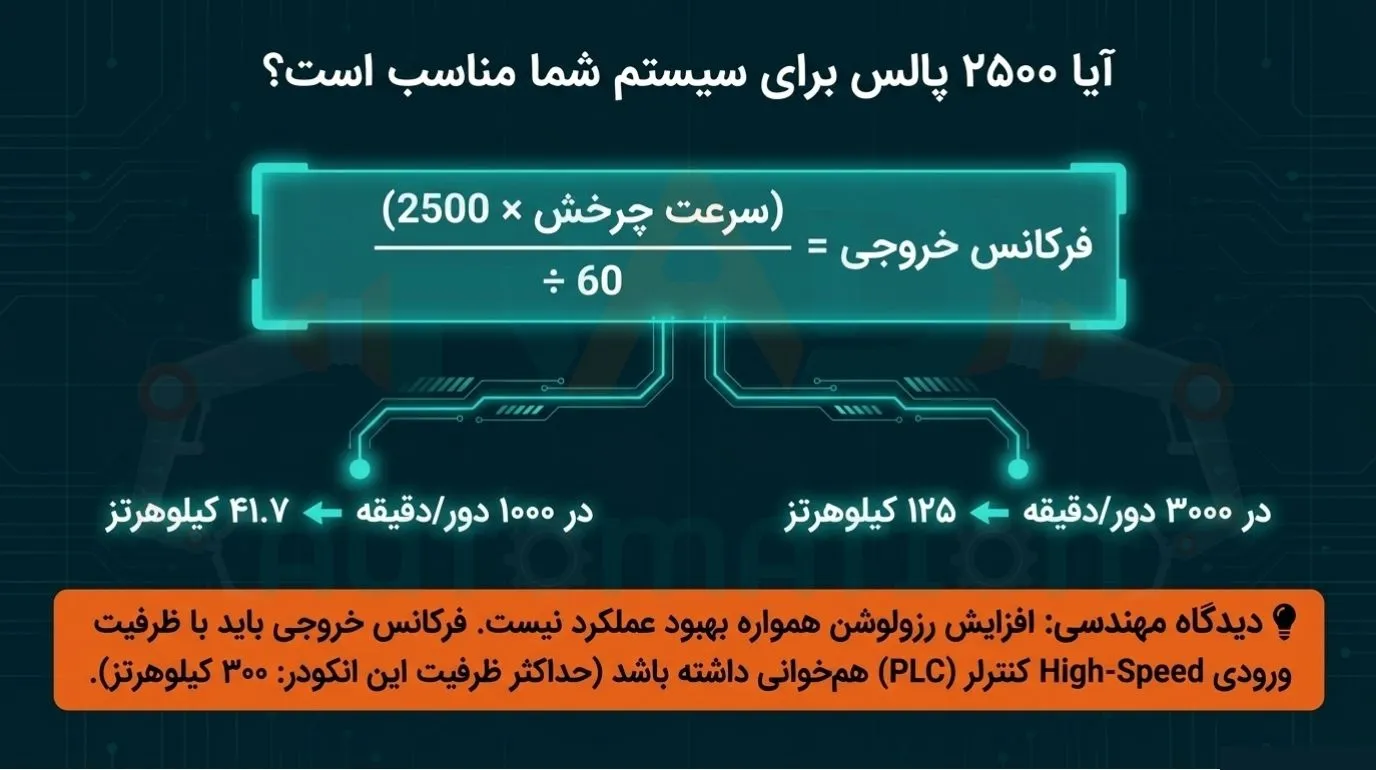
رابطه میان سرعت محور، رزولوشن و فرکانس خروجی به صورت زیر محاسبه میشود:
فرکانس خروجی = (سرعت چرخش × رزولوشن) ÷ 60
برای مثال، اگر محور با سرعت 1000 دور در دقیقه حرکت کند، فرکانس حاصل برای رزولوشن 2500 پالس حدود 41.7 کیلوهرتز خواهد بود. در سرعت 3000 دور در دقیقه، این مقدار به حدود 125 کیلوهرتز میرسد.
این محاسبه در انتخاب انکودر اهمیت زیادی دارد، زیرا ممکن است انکودر از نظر مکانیکی توانایی کار در سرعت مورد نظر را داشته باشد، اما ورودی سریع PLC یا کنترلر قادر به دریافت فرکانس ایجاد شده نباشد.
دیتاشیت رسمی سری E50 نیز بر انتخاب رزولوشن متناسب با سرعت پاسخ و سرعت چرخش تأکید دارد. حداکثر فرکانس پاسخ این سری برای مدلهای مورد بررسی 300 کیلوهرتز و حداکثر سرعت مجاز نسخه تغذیه 5 تا 24 ولت DC برابر با 3600 دور در دقیقه است.
محاسبه فرکانس کاری برای انکودر 2500 پالس
💡 دیدگاه مهندسی اتوماسیون راد
تحلیل: افزایش PPR همیشه به معنای افزایش عملکرد واقعی سیستم نیست.
توصیه: قبل از انتخاب انکودر، فرکانس خروجی در حداکثر سرعت محور محاسبه و با مشخصات ورودی کنترلر مقایسه شود.
اشتباه رایج: انتخاب رزولوشن بالا بدون بررسی حداکثر فرکانس ورودی PLC.
نتیجه: رزولوشن باید متناسب با دقت موردنیاز و ظرفیت پردازش سیستم انتخاب شود.
نقش سیگنالهای A، B و Z در کنترل حرکت
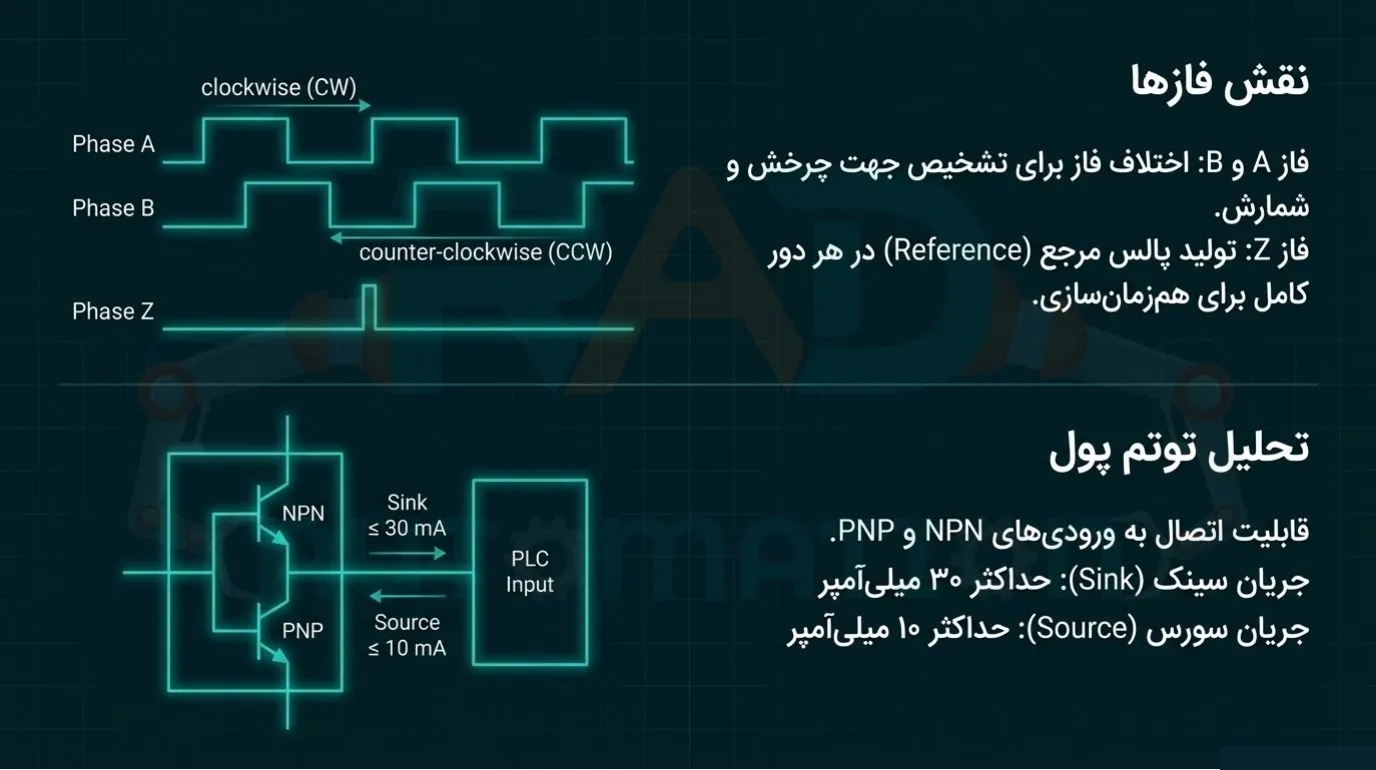
سیگنالهای A و B با اختلاف فاز نسبت به یکدیگر تولید میشوند. این اختلاف فاز به کنترلر امکان میدهد علاوه بر شمارش حرکت، جهت چرخش محور را نیز تشخیص دهد. ترتیب تغییر وضعیت دو سیگنال مشخص میکند محور در جهت ساعتگرد یا پادساعتگرد حرکت میکند.
در بسیاری از کاربردهای صنعتی، کنترلر از تعداد پالسهای دریافتی برای اندازهگیری جابهجایی نسبی استفاده میکند و از فرکانس سیگنال برای محاسبه سرعت بهره میبرد.
سیگنال Z نیز نقش متفاوتی دارد. این سیگنال یک پالس مرجع در هر دور کامل محور ایجاد میکند و میتواند برای همزمانسازی، مرجعگیری یا تشخیص یک موقعیت مشخص در چرخه چرخش مورد استفاده قرار گیرد.
بنابراین، خروجیهای انکودر در سیستم کنترل کاربردهای متفاوتی دارند:
- سیگنالهای A و B: شمارش حرکت و تشخیص جهت چرخش
- فرکانس پالسها: محاسبه سرعت
- تعداد پالسها: تعیین موقعیت یا جابهجایی نسبی
- سیگنال Z: ایجاد نقطه مرجع در هر دور
نمودار موج رسمی سری E50 نیز اختلاف فاز سیگنالهای A و B و موقعیت پالس مرجع Z را نشان میدهد.
نقش فازها در انکودر 2500 پالس آتونیکس
تحلیل خروجی توتم پول و سازگاری با سیستم کنترل
یکی از مهمترین مراحل انتخاب انکودر، بررسی سازگاری خروجی با تجهیز دریافتکننده است. خروجی توتم پول (Totem Pole) به صورت فعال سطوح منطقی خروجی را ایجاد میکند و ویژگیهای آن با خروجیهایی مانند کلکتور باز یا لاین درایور متفاوت است.
در نتیجه، هنگام اتصال انکودر به PLC، شمارنده سرعت بالا، درایو یا کنترلر، باید مشخصات ورودی تجهیز دریافتکننده بررسی شود.
در مشخصات سری E50، برای خروجی توتم پول جریان سینک حداکثر 30 میلیآمپر و جریان سورس حداکثر 10 میلیآمپر اعلام شده است. همچنین ولتاژ خروجی به ولتاژ تغذیه و شرایط بار وابسته است. این موضوع نشان میدهد بررسی نوع ورودی و بار متصلشده بخشی از انتخاب فنی انکودر محسوب میشود.
💡 دیدگاه مهندسی اتوماسیون راد
تحلیل: بسیاری از خطاهای انتخاب انکودر از بیتوجهی به نوع خروجی الکتریکی ایجاد میشوند.
توصیه: هنگام تعویض انکودر، مشخصات خروجی مدل قبلی و ورودی کنترلر به صورت همزمان بررسی شود.
اشتباه رایج: انتخاب مدل جدید صرفاً بر اساس رزولوشن و ابعاد مکانیکی.
نتیجه: سازگاری الکتریکی انکودر با سیستم کنترل به اندازه مشخصات مکانیکی اهمیت دارد.
تغذیه، سیمبندی و کنترل نویز
در سیستمهای دارای تجهیزات صنعتی، کیفیت منبع تغذیه و نحوه سیمکشی میتواند بر پایداری سیگنالهای انکودر تأثیر مستقیم داشته باشد. در محیطهایی که تجهیزاتی مانند اینورتر، سرووموتور، منابع تغذیه سوئیچینگ یا سایر تجهیزات تولیدکننده نویز فعالیت دارند، مسیر عبور کابل انکودر باید با دقت انتخاب شود.
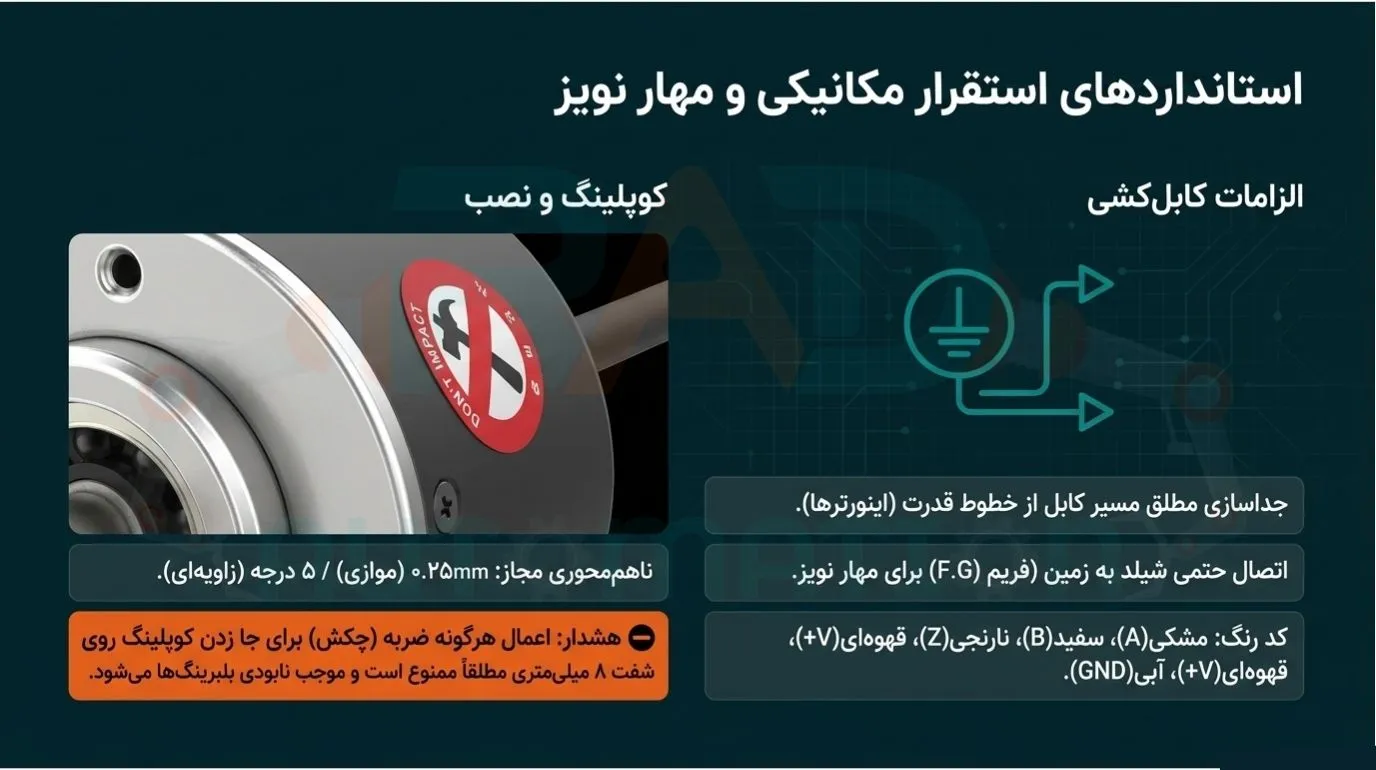
برای مدلهای کابلدار با خروجی توتم پول، رنگبندی اصلی سیمها در سری E50 به شکل زیر است:
- مشکی: خروجی A
- سفید: خروجی B
- نارنجی: خروجی Z
- قهوهای: مثبت تغذیه +V
- آبی: زمین یا GND
- شیلد: اتصال زمین فریم (F.G.)
سیمهای استفاده نشده باید عایق شوند و بدنه فلزی و شیلد انکودر مطابق دستورالعمل نصب به زمین فریم متصل شوند.
در دستورالعمل رسمی سری E50 توصیه شده است کابلکشی انکودر از خطوط قدرت و منابع نویز جدا شود و طول سیمکشی تا حد امکان کوتاه نگه داشته شود. افزایش طول کابل میتواند به دلیل مقاومت و ظرفیت خازنی خطوط، باعث افزایش ولتاژ باقیمانده یا تغییر شکل موج سیگنال شود.
💡 دیدگاه مهندسی اتوماسیون راد
تحلیل: کیفیت سیگنال فقط به عملکرد داخلی انکودر وابسته نیست و سیمکشی نامناسب میتواند باعث اختلال در دریافت پالس شود.
توصیه: مسیر کابل انکودر از کابلهای قدرت و منابع نویز جدا نگه داشته شود و اتصال زمین مطابق دستورالعمل انجام گیرد.
اشتباه رایج: استفاده از مسیر مشترک برای کابل سیگنال انکودر و کابلهای قدرت.
نتیجه: در سیستمهای صنعتی، طراحی صحیح کابلکشی بخشی از عملکرد قابل اعتماد سیستم اندازهگیری محسوب میشود.
نصب مکانیکی، کوپلینگ و محافظت از شفت
در انکودرهای شفتدار، نصب مکانیکی نادرست میتواند باعث انتقال بارهای ناخواسته به محور شود. اگر دو محور بهخوبی همراستا نباشند، فشار ناشی از ناهممحوری به کوپلینگ و مجموعه مکانیکی انکودر منتقل میشود.
در سری E50، برای کوپلینگ ارائه شده حداکثر ناهممحوری موازی 0.25 میلیمتر، ناهممحوری زاویهای 5 درجه و حرکت محوری 0.5 میلیمتر مشخص شده است.
همچنین در دستورالعمل نصب تأکید شده است که نباید برای نصب کوپلینگ از ضربه استفاده شود. وارد شدن نیروی ضربهای به شفت یا کوپلینگ میتواند باعث آسیب شود. استفاده نکردن از کوپلینگ مناسب نیز ممکن است بار و ضربه را مستقیماً به شفت انکودر منتقل کند.
بار مجاز شعاعی و محوری نیز باید در طراحی مکانیکی رعایت شود. در مشخصات سری E50، بار شعاعی مجاز حداکثر 10 کیلوگرمنیرو و بار محوری مجاز حداکثر 2.5 کیلوگرمنیرو اعلام شده است.
نکات نصب در انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1
💡 دیدگاه مهندسی اتوماسیون راد
تحلیل: همه خرابیهای انکودر منشأ الکتریکی ندارند و بخشی از مشکلات میتواند ناشی از نصب مکانیکی نامناسب باشد.
توصیه: قبل از نصب، هممحوری محورها، نوع کوپلینگ و بار واردشده به شفت بررسی شود.
اشتباه رایج: اعمال نیرو یا ضربه برای جا زدن کوپلینگ روی شفت.
نتیجه: نصب صحیح میتواند از واردشدن تنش غیرضروری به شفت و مجموعه مکانیکی انکودر جلوگیری کند.
کاربردهای انکودر E50S8-2500-3-T-1 در صنعت
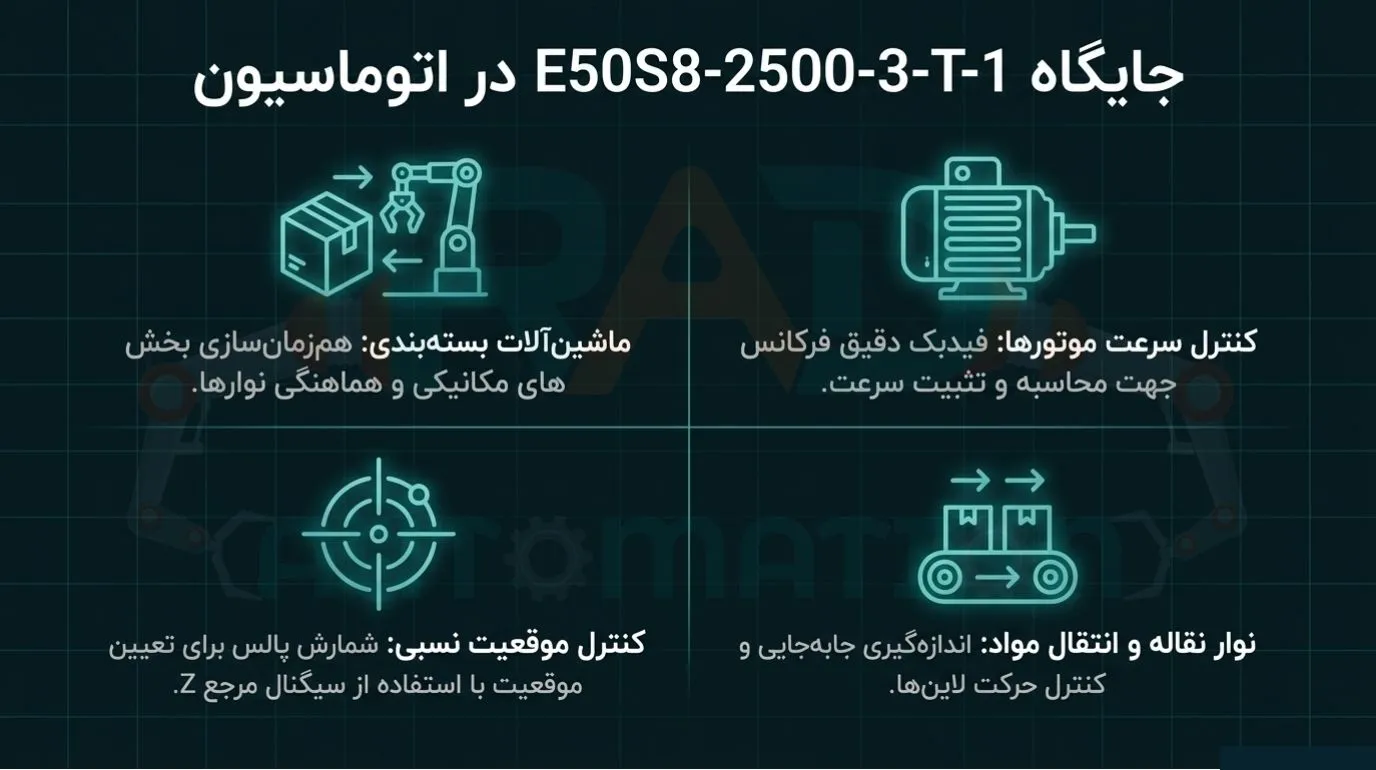
این مدل در کاربردهایی قابل بررسی است که سیستم کنترل به بازخورد پالسی برای اندازهگیری سرعت، جهت یا حرکت نسبی محور نیاز دارد.
کنترل سرعت موتور
در سیستمهایی که سرعت چرخش باید بهصورت پیوسته اندازهگیری شود، کنترلر میتواند از فرکانس سیگنالهای انکودر برای محاسبه سرعت استفاده کند.
ماشینآلات بستهبندی
در ماشینآلات بستهبندی، هماهنگی حرکت محورهای مکانیکی، کنترل حرکت نوار و همزمانسازی بخشهای مختلف ماشین میتواند به بازخورد چرخشی وابسته باشد.
تجهیزات انتقال مواد
در نوار نقالهها و سیستمهای جابهجایی مواد، بازخورد انکودر میتواند برای کنترل سرعت و اندازهگیری حرکت محور مورد استفاده قرار گیرد.
ماشینآلات دارای کنترل موقعیت نسبی
در سیستمهایی که موقعیت پس از راهاندازی با مرجعگیری تعیین میشود، اطلاعات حرکتی انکودر میتواند برای شمارش حرکت نسبی و کنترل توالی عملیات استفاده شود.
تجهیزات کنترل حرکت
در کاربردهای کنترل حرکت، انکودر میتواند بخشی از زنجیره بازخورد سیستم باشد. انتخاب نهایی در این کاربردها باید بر اساس مشخصات دقیق کنترلر، درایو، سرعت محور و الزامات دقت انجام شود.
کاربرد انکودر افزایشی آتونیکس مدل E50S8-1024-3-T-1
راهنمای انتخاب؛ چه زمانی E50S8-2500-3-T-1 انتخاب مناسبی است؟
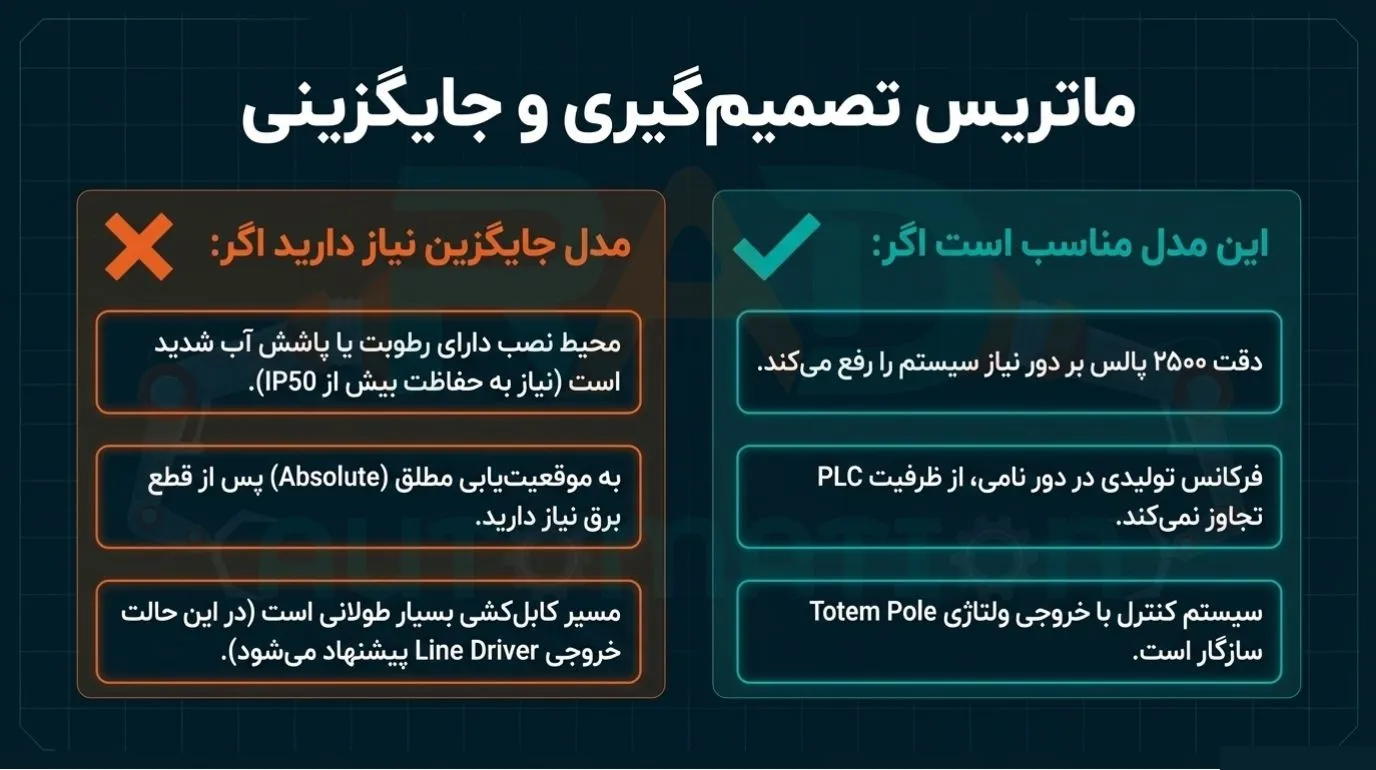
این مدل زمانی میتواند انتخاب مناسبی باشد که شرایط زیر با نیاز سیستم هماهنگ باشند:
- رزولوشن موردنیاز سیستم با 2500 PPR مطابقت داشته باشد.
- فرکانس ایجادشده در حداکثر سرعت محور در محدوده قابل پردازش کنترلر قرار گیرد.
- ورودی تجهیز کنترل با خروجی توتم پول سازگار باشد.
- ابعاد مکانیکی و شفت 8 میلیمتری با مجموعه موجود هماهنگ باشد.
- وجود سیگنال مرجع یکدور برای عملکرد سیستم مفید یا ضروری باشد.
- شرایط محیطی محل نصب با ساختار و درجه حفاظت مدل موردنظر سازگار باشد.
برای انتخاب دقیقتر، محاسبه فرکانس و بررسی مشخصات ورودی تجهیزات کنترل باید پیش از نهاییکردن مدل انجام شود.
نکات مهم هنگام انتخاب انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1
چه زمانی این مدل انتخاب مناسبی نیست؟
E50S8-2500-3-T-1 برای همه کاربردها بهترین گزینه نیست و در برخی شرایط باید مدل دیگری بررسی شود.
اگر محیط نصب به درجه حفاظت بالاتری نیاز داشته باشد، ساختار کابل خروجی محوری با IP50 ممکن است گزینه مناسب نباشد. در سری E50، برخی ساختارهای اتصال با درجه حفاظت IP64 نیز ارائه میشوند.
اگر سیستم پس از قطع برق نیاز به دانستن موقعیت واقعی و مطلق محور داشته باشد، باید ابتدا مشخص شود که یک سیستم بازخورد افزایشی پاسخگوی نیاز کاربرد هست یا خیر.
همچنین در سیستمهایی با کابلکشی طولانی، نویز شدید یا شرایط خاص انتقال سیگنال، انتخاب نوع خروجی باید با دقت بیشتری انجام شود.
تفاوت E50S8-2500-3-T-1 با مدلهای مشابه سری E50
مدلهای سری E50 ممکن است از نظر ظاهری شباهت زیادی داشته باشند، اما تفاوت در یک بخش از کد مدل میتواند مشخصات عملکردی آنها را تغییر دهد.
در مقایسه مدلها باید به این موارد توجه شود:
- تغییر رزولوشن، تعداد پالس تولیدشده در هر دور را تغییر میدهد.
- تغییر نوع خروجی، سازگاری الکتریکی با کنترلر را تحت تأثیر قرار میدهد.
- تغییر ولتاژ تغذیه، شرایط اتصال به سیستم را تغییر میدهد.
- تغییر نوع اتصال، ساختار کابل یا کانکتور و در برخی مدلها درجه حفاظت را تغییر میدهد.
به همین دلیل، در جایگزینی انکودر قدیمی نباید تنها به عبارت «سری E50» یا شباهت ظاهری توجه شود. کد کامل مدل باید با نیازهای مکانیکی و الکتریکی سیستم مقایسه شود.
نمایندگی آتونیکس
اتوماسیون راد در زمینه فروش محصولات آتونیکس فعالیت دارد و بررسی کد فنی تجهیزات و تطبیق مشخصات آنها با نیاز سیستمهای اتوماسیون صنعتی را در کنار مشاوره فنی قبل و بعد از خرید انجام میدهد. در انتخاب انکودر، بررسی همزمان شرایط مکانیکی، مشخصات الکتریکی و توانایی سیستم کنترل میتواند از انتخاب مدل نامناسب جلوگیری کند.
سوالات متداول درباره انکودر افزایشی آتونیکس E50S8-2500-3-T-1
چگونه فرکانس خروجی این انکودر را محاسبه کنیم؟
فرکانس با ضرب سرعت محور بر حسب دور در دقیقه در رزولوشن و تقسیم نتیجه بر 60 محاسبه میشود. مقدار حاصل باید با ظرفیت ورودی سریع PLC یا کنترلر مقایسه شود.
آیا رزولوشن بالاتر همیشه انتخاب بهتری است؟
خیر. افزایش رزولوشن، فرکانس خروجی را نیز افزایش میدهد. اگر تجهیزات کنترل توانایی پردازش فرکانس بالاتر را نداشته باشند، انتخاب رزولوشن بیشتر الزاماً مزیت عملی ایجاد نمیکند.
هنگام جایگزینی یک انکودر قدیمی چه مواردی باید بررسی شود؟
رزولوشن، نوع خروجی، ولتاژ تغذیه، تعداد فازهای خروجی، قطر شفت، ابعاد نصب، نوع اتصال و حداکثر سرعت محور باید بررسی شوند.
آیا خروجی توتم پول با هر PLC سازگار است؟
خیر. پیش از اتصال باید مشخصات ورودی PLC یا کنترلر بررسی شود تا از سازگاری سطح سیگنال و شرایط الکتریکی اطمینان حاصل شود.
چه عواملی میتوانند باعث آسیب مکانیکی به انکودر شوند؟
ناهممحوری بیش از حد، اعمال بار اضافی به شفت، ضربهزدن به کوپلینگ و انتقال مستقیم نیرو به محور انکودر از عوامل مهم هستند.
در محیطهای نویزی چه نکاتی باید رعایت شود؟
مسیر کابل انکودر باید از خطوط قدرت و تجهیزات نویززا جدا باشد، اتصال شیلد و زمین مطابق دستورالعمل انجام شود و طول کابل تا حد امکان کنترل شود.
جمعبندی؛ آیا E50S8-2500-3-T-1 برای سیستم شما مناسب است؟
انکودر افزایشی آتونیکس مدل E50S8-2500-3-T-1 زمانی انتخاب مناسبی است که نیاز سیستم از نظر رزولوشن، سرعت محور، نوع سیگنال، شرایط نصب مکانیکی و سازگاری با تجهیزات کنترل با مشخصات این مدل هماهنگ باشد.
مهمترین نکته در انتخاب این انکودر، بررسی جداگانه هر مشخصه نیست، بلکه تحلیل ارتباط میان آنها است. رزولوشن باید با سرعت محور و ظرفیت پردازش کنترلر هماهنگ باشد، خروجی باید با ورودی تجهیز دریافتکننده سازگار باشد و نصب مکانیکی باید از واردشدن بار اضافی به شفت جلوگیری کند.
بنابراین، انتخاب صحیح این مدل از مقایسه صرف تعداد پالس فراتر میرود و باید بر اساس عملکرد واقعی سیستم انجام شود. بررسی این عوامل پیش از خرید و نصب، احتمال انتخاب نادرست و بروز مشکلات در عملکرد سیستم کنترل را کاهش میدهد.
توضیحات تکمیلی
توضیحات تکمیلی
| نوع قطعه | انکودر افزایشی |
|---|---|
| نوع شفت | شفت دار |
| قطر انکودر | 50mm |
| قطر شفت | 8mm |
| نوع خروجی انکودر را انتخاب نمایید | A B Z |
| رزولوشن انکودر را انتخاب نمایید | 2500 پالس |
| ولتاژ تغذیه | DC |
| میزان IP | IP50 |
| شرکت سازنده | آتونیکس (Autonics) |
| کشور سازنده | کره جنوبی |
نظرات (0)
نقد و بررسیها
پاککردن فیلترهاهنوز بررسیای ثبت نشده است.